RPM to Radians Per Second: The Ultimate Conversion Guide
Master the rpm to radians per second conversion. Get the exact formula, avoid rounding errors, understand the calculus, and use our free calculator.
Ler artigoConversão analítica exata de 1.000 RPM para rad/s (104,719755 rad/s). Fórmula precisa π/30, frequência de giro em Hertz (Hz), período por volta e cinemática completa.
Muitos conversores genéricos arredondam π/30 para 0,10472. A esta velocidade, o arredondamento acumula um desvio numérico:
Para converter rotações por minuto (RPM) em velocidade angular do Sistema Internacional (rad/s), multiplica-se por 2π radianos por volta e divide-se por 60 segundos. O fator analítico simplificado é exatamente π/30.
ω = 1.000 × (π / 30) = 104,719755 rad/s
Fração exata: 1.000π/30 rad/s · Recíproco: 104,72 rad/s × (30/π) ≈ 1.000 RPM
Conversão Inversa: Radianos por Segundo para RPM
Precisa converter radianos por segundo em rotações por minuto? Acesse nosso conversor analítico inverso com fator 30/π.
Converta velocidade de rotação em velocidade angular exata em três etapas simples. Experimente com o simulador interativo para observar a cinemática em tempo real.
ω = RPM × (π / 30) rad/sEscolha a unidade de entrada. Nosso motor aplica a constante exata (como π/30 para RPM) para evitar perdas de arredondamento.
Escolha a unidade de origem: Rotações por Minuto (RPM), Radianos por Segundo (rad/s), Frequência em Hertz (Hz) ou Graus por Segundo (°/s).
Insira o valor numérico da velocidade. Para rotores, polias ou eixos mecânicos, informe o raio em metros para calcular a velocidade tangencial linear (m/s, km/h).
Analise os resultados em rad/s, RPM equivalentes, frequência em Hz, período de revolução e velocidade linear sem erros de arredondamento.
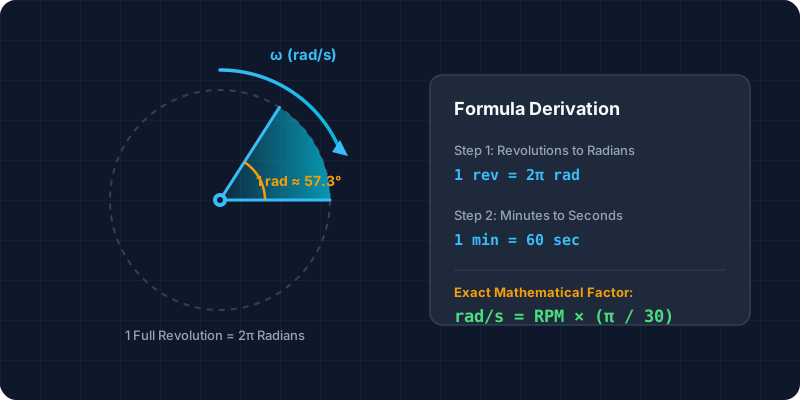
Resposta Rápida: Para converter rotações por minuto (RPM) em radianos por segundo (rad/s), multiplique por π e divida por 30 (ou multiplique por aproximadamente 0,1047197551): ω = RPM × (π / 30) rad/s Para converter radianos por segundo (rad/s) de volta para RPM, multiplique por 30 e divida por π (ou multiplique por aproximadamente 9,5492965855): RPM = ω × (30 / π) Demonstração Matemática: 1. Uma volta completa equivale a 360 graus, exatamente 2π radianos (~6,2831853 rad). 2. Um minuto tem exatamente 60 segundos. 3. Multiplicando RPM por 2π rad/rev e dividindo por 60 s/min: ω = RPM × (2π / 60) rad/s. 4. Simplificando a fração 2π/60 dividindo numerador e denominador por 2, obtém-se o fator analítico exato: π/30.
RPM para rad/s:
  ω (rad/s) = RPM × 2π ÷ 60
            = RPM × π/30 ≈ RPM × 0,1047197551

rad/s para RPM:
  RPM       = ω × 60 ÷ 2π
            = ω × 30/π ≈ ω × 9,5492965855

Relações Cinemáticas:
  Frequência f (Hz)          = RPM ÷ 60 = ω ÷ 2π
  Graus por Segundo (°/s)    = rad/s × 180/π = RPM × 6
  Período T (s/rev)          = 60 ÷ RPM = 2π ÷ ω
Velocidade Linear v (m/s) = ω × r = (RPM × π ÷ 30) × rExemplos Passo a Passo: Exemplo 1: Converter 1.800 RPM (motor elétrico trifásico padrão de 4 polos a 60 Hz): ω = 1.800 × π / 30 = 60π ≈ 188,49556 rad/s. Frequência: f = 1.800 / 60 = 30 Hz. Período: T = 60 / 1.800 ≈ 0,0333 segundos por volta. Exemplo 2: Converter 100 rad/s para RPM: RPM = 100 × 30 / π = 3.000 / π ≈ 954,93 RPM. Exemplo 3: Velocidade linear periférica em polia de 0,25 m de raio girando a 3.000 RPM: ω = 3.000 × π / 30 = 100π ≈ 314,159 rad/s. v = ω × r = 314,159 rad/s × 0,25 m = 78,54 m/s (282,74 km/h).
| Cenário | Cálculo | Resultado |
|---|---|---|
| Motor Industrial 60 Hz — 1.800 RPM → rad/s | 1.800 × π/30 = 60π | 188,495559 rad/s · 30 Hz · 10.800 °/s · 0,0333 s/rev |
| Motor 2 Polos 60 Hz — 3.600 RPM → rad/s | 3.600 × π/30 = 120π | 376,991118 rad/s · 60 Hz · 21.600 °/s · 0,0167 s/rev |
| Motor Padrão Europeu 50 Hz — 1.500 RPM → rad/s | 1.500 × π/30 = 50π | 157,079633 rad/s · 25 Hz · 9.000 °/s · 0,04 s/rev |
| Disco Rígido Computacional — 7.200 RPM → rad/s | 7.200 × π/30 = 240π | 753,982237 rad/s · 120 Hz · 43.200 °/s · 0,00833 s/rev |
| Esmerilhadeira Angular — 11.000 RPM → rad/s | 11.000 × π/30 | 1.151,917306 rad/s · 183,33 Hz · 66.000 °/s |
| Conversão Reversa — 100 rad/s → RPM | 100 × 30/π | 954,929659 RPM · 15,915 Hz · 5.729,578 °/s |
| RPM | rad/s | Hz | °/s | Período (s) |
|---|---|---|---|---|
| 1 | 0,10472 | 0,0167 | 6 | 60 |
| 10 | 1,04720 | 0,1667 | 60 | 6 |
| 60 | 6,28319 | 1,0000 | 360 | 1 |
| 100 | 10,47198 | 1,6667 | 600 | 0,6 |
| 500 | 52,35988 | 8,3333 | 3.000 | 0,12 |
| 750 | 78,53982 | 12,5000 | 4.500 | 0,08 |
| 1.000 | 104,71976 | 16,6667 | 6.000 | 0,06 |
| 1.200 | 125,66371 | 20,0000 | 7.200 | 0,05 |
| 1.450 | 151,84365 | 24,1667 | 8.700 | 0,0414 |
| 1.500 | 157,07963 | 25,0000 | 9.000 | 0,04 |
| 1.750 | 183,25957 | 29,1667 | 10.500 | 0,0343 |
| 1.800 | 188,49556 | 30,0000 | 10.800 | 0,0333 |
| 2.800 | 293,21531 | 46,6667 | 16.800 | 0,0214 |
| 3.000 | 314,15927 | 50,0000 | 18.000 | 0,02 |
| 3.600 | 376,99112 | 60,0000 | 21.600 | 0,0167 |
| 5.000 | 523,59878 | 83,3333 | 30.000 | 0,012 |
| 7.200 | 753,98224 | 120,0000 | 43.200 | 0,00833 |
| 10.000 | 1.047,19755 | 166,6667 | 60.000 | 0,006 |
Especialistas em Metrologia e Dinâmica Rotacional
Nossa equipe desenvolve ferramentas de conversão cinemática alinhadas com as normas internacionais de metrologia do BIPM, ABNT e ISO.
Master the rpm to radians per second conversion. Get the exact formula, avoid rounding errors, understand the calculus, and use our free calculator.
Ler artigoA practical guide to angular velocity. Learn what it is, how it differs from linear velocity, and why it is universally measured in radians per second.
Ler artigoStandard AC motor RPMs for 50Hz and 60Hz grids. Learn synchronous speed formulas, induction slip, and exact rad/s conversions for motor sizing.
Ler artigo1.000 RPM equivale exatamente a 104,719755 rad/s (1.000 × π/30, aproximadamente 104,72 rad/s). A frequência rotacional é de 16,67 Hz.
A relação analítica do Sistema Internacional é: ω = RPM × (π / 30). Multiplicando 1.000 por π e dividindo por 30, obtém-se exatamente 104,719755 rad/s.
Para a conversão inversa, multiplique 104,72 rad/s por 30 e divida por π: 104,72 × (30 / π) ≈ 1.000 RPM.
A 1.000 RPM, cada volta completa de 360° dura 0,0600 segundos (60,00 ms).
Multiplique o valor em RPM por π e divida por 30: rad/s = RPM × (π / 30). Por exemplo, 1.800 RPM equivalem a 1.800 × π / 30 = 60π ≈ 188,4956 rad/s.
Multiplique o valor em rad/s por 30 e divida por π: RPM = rad/s × (30 / π). Por exemplo, 100 rad/s equivalem a 100 × 30 / π ≈ 954,93 RPM.
Uma rotação completa corresponde a 2π radianos (360°) e um minuto possui 60 segundos. Dividindo 2π por 60 e simplificando por 2, obtém-se o valor analítico exato: π/30 (aproximadamente 0,104719755).