Frequência do inversor para RPM: fórmula e tabela
Como calcular a rotação do motor a partir da frequência do inversor para motores de 2, 4, 6 e 8 polos, com escorregamento, rad/s e tabela de 10 a 120 Hz.
Para converter a frequência do inversor em rotação, use N = (120 × f / p) × (1 − s): frequência vezes 120, dividida pelo número de polos, descontando o escorregamento. Um motor de 4 polos a 45 Hz tem velocidade síncrona de 1.350 RPM e, com 3% de escorregamento, gira a cerca de 1.309,5 RPM no eixo. Errar essa conta na parametrização trava esteiras, desregula dosagens e aquece motores sem que ninguém entenda por quê.
O que o inversor de frequência faz com a rotação
O inversor de frequência controla a velocidade de um motor de indução ajustando ao mesmo tempo a tensão e a frequência de saída. Por dentro, ele retifica a tensão da rede, guarda essa energia num barramento CC e reconstrói uma tensão alternada por modulação PWM com transistores IGBT. Como a velocidade síncrona depende diretamente da frequência, mexer nos hertz muda a rotação do eixo na mesma proporção.
No Brasil, a frequência de base é 60 Hz, a mesma da rede. Em Portugal e no restante da Europa, a base costuma ser 50 Hz, e isso muda todas as contas de referência. Inversores de fabricantes nacionais, como a linha CFW da WEG, e importados seguem exatamente a mesma física, então a fórmula abaixo vale para qualquer marca.
A fórmula: frequência para rotação síncrona
A equação que governa a rotação de motores CA de indução e síncronos vem do número de polos enrolados no estator. Ela é a mesma base usada nas normas de máquinas girantes da série IEC 60034, publicadas pela IEC.
Ns = (120 × f) / pNessa fórmula, Ns é a velocidade síncrona em RPM, f é a frequência de saída do inversor em hertz e p é o número de polos do estator, sempre par. O fator 120 junta duas coisas: os 60 segundos de um minuto e o fato de os polos virem em pares norte e sul.
Para um motor de 4 polos em 60 Hz, a velocidade síncrona é (120 × 60) / 4 = 1.800 RPM. Se o inversor reduzir a saída para 30 Hz, a rotação cai linearmente para (120 × 30) / 4 = 900 RPM. As rotações nativas da rede, sem inversor, estão explicadas no guia de RPM de motores padrão.
Quando a conta precisa ir direto para uma equação de dinâmica, vale escrever a mesma fórmula em rad/s. Multiplicando Ns por π/30, a velocidade angular síncrona fica ω = 4πf / p. Para o motor de 4 polos, isso se resume a ω = π × f, um atalho que economiza tempo no cálculo de cabeça. Se a unidade rad/s ainda parecer estranha, o guia de velocidade angular explica de onde ela vem.
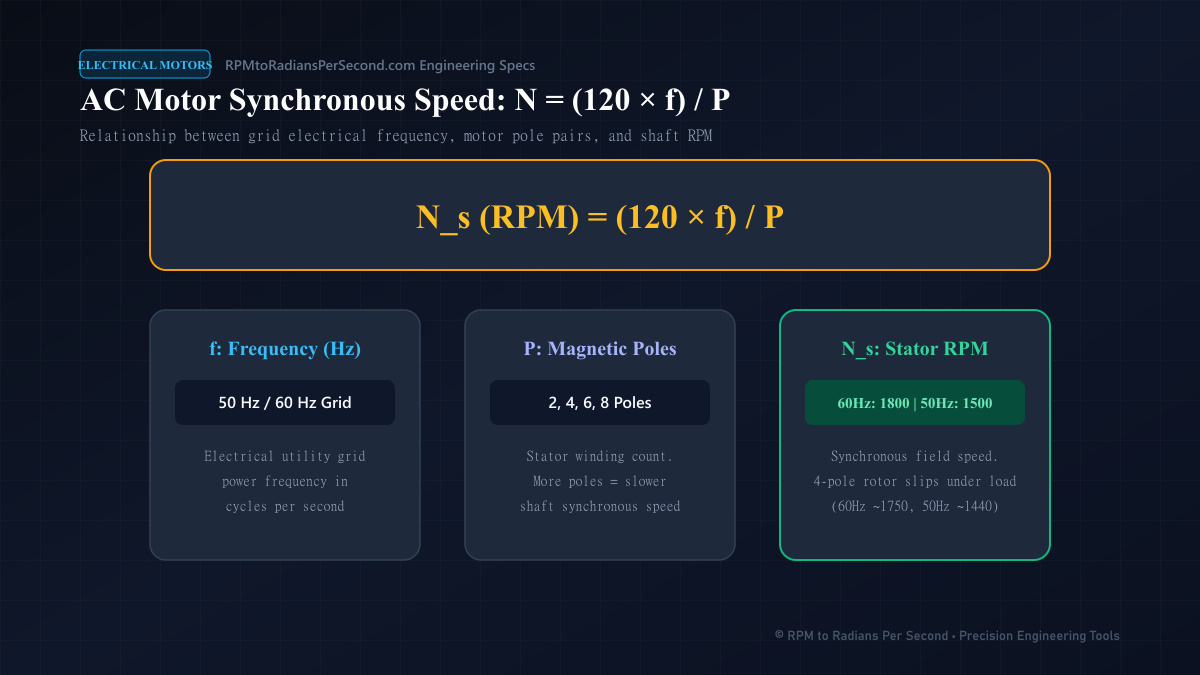
Tabela de frequência do inversor x rotação do motor
A tabela mostra a velocidade síncrona para as frequências mais usadas, em motores de 2, 4, 6 e 8 polos. A linha de 60 Hz é a base brasileira, e a de 50 Hz é a base portuguesa e europeia.
| Frequência (Hz) | 2 polos (RPM) | 4 polos (RPM) | 6 polos (RPM) | 8 polos (RPM) |
|---|---|---|---|---|
| 10 Hz | 600 | 300 | 200 | 150 |
| 20 Hz | 1.200 | 600 | 400 | 300 |
| 30 Hz | 1.800 | 900 | 600 | 450 |
| 40 Hz | 2.400 | 1.200 | 800 | 600 |
| 50 Hz | 3.000 | 1.500 | 1.000 | 750 |
| 60 Hz (base no Brasil) | 3.600 | 1.800 | 1.200 | 900 |
| 70 Hz | 4.200 | 2.100 | 1.400 | 1.050 |
| 80 Hz | 4.800 | 2.400 | 1.600 | 1.200 |
| 90 Hz | 5.400 | 2.700 | 1.800 | 1.350 |
| 120 Hz | 7.200 | 3.600 | 2.400 | 1.800 |
Repare que, em 120 Hz, um motor de 4 polos gira a 3.600 RPM, a mesma rotação de um motor de 2 polos ligado direto na rede de 60 Hz. Em 30 Hz, o motor de 2 polos fica com 1.800 RPM, igual ao de 4 polos na rede. O número de polos e a frequência são dois caminhos para o mesmo resultado, mas com torques bem diferentes.
A mesma tabela em rad/s (motor de 4 polos)
Controladores de movimento, modelos de simulação e cálculos de torque trabalham em rad/s. Para o motor de 4 polos, a conversão é simplesmente ω = π × f, e os valores ficam assim.
| Frequência (Hz) | Síncrona (RPM) | Valor exato (rad/s) | Aproximado (rad/s) |
|---|---|---|---|
| 10 | 300 | 10π | 31,42 |
| 30 | 900 | 30π | 94,25 |
| 45 | 1.350 | 45π | 141,37 |
| 50 | 1.500 | 50π | 157,08 |
| 60 | 1.800 | 60π | 188,50 |
| 75 | 2.250 | 75π | 235,62 |
| 90 | 2.700 | 90π | 282,74 |
| 120 | 3.600 | 120π | 376,99 |
O valor de 60 Hz é o mais consultado, e o passo a passo dele está na página de 1.800 RPM para rad/s. Para o motor de 2 polos na base brasileira, o equivalente é 3.600 RPM em rad/s, e para o de 6 polos é 1.200 RPM em rad/s.
Escorregamento: a rotação real do eixo
Os valores das tabelas representam a rotação do campo magnético do estator. O motor de indução de gaiola só produz torque se o rotor ficar um pouco atrás desse campo. Essa diferença relativa é o escorregamento.
s = (Ns − Nr) / NsAqui, s é o escorregamento em fração (tipicamente de 0,02 a 0,05 em carga plena), Ns é a velocidade síncrona e Nr é a rotação real do eixo, ambas em RPM. Isolando Nr, chega-se à fórmula completa para converter frequência em rotação com carga.
Nr = ((120 × f) / p) × (1 − s)Por exemplo, um motor de 4 polos em 45 Hz com 3% de escorregamento gira a (120 × 45 / 4) × 0,97 = 1.350 × 0,97 = 1.309,5 RPM. Em velocidade angular, isso dá 1.309,5 × π/30 ≈ 137,13 rad/s. É esse número, e não os 141,37 rad/s síncronos, que entra no cálculo de uma esteira ou de uma bomba.
Escorregamento em baixa frequência: porcentagem ou RPM?
Aqui mora um refinamento que separa a conta de prova da conta de campo. Em controle escalar V/f com carga de torque constante, o que fica aproximadamente constante é o escorregamento em RPM, e não em porcentagem. Um motor que escorrega 54 RPM em 60 Hz (3% de 1.800) continua escorregando cerca de 54 RPM em 15 ou 30 Hz.
Na prática, isso significa que a porcentagem de escorregamento cresce quando a frequência cai. Em 45 Hz, a rotação mais realista fica perto de 1.350 − 54 = 1.296 RPM, um pouco abaixo dos 1.309,5 RPM calculados com 3% fixos. Em 15 Hz, os mesmos 54 RPM já representam 12% da velocidade síncrona.
Muitos inversores têm uma função de compensação de escorregamento justamente para corrigir esse efeito. Ela estima a carga pela corrente e soma um pouco de frequência para trazer o eixo de volta à rotação desejada. Quando a precisão importa, ative a compensação ou use controle vetorial com realimentação de velocidade.
Região de torque constante x potência constante
Operar acima da frequência de placa muda completamente o comportamento do acionamento. A frequência de placa é 60 Hz no Brasil e 50 Hz em Portugal, e a fronteira entre as duas regiões fica exatamente nela.
Região de torque constante (0 a 60 Hz)
Abaixo da frequência base, o inversor mantém constante a relação tensão por frequência (V/f). Para um motor de 380 V e 60 Hz, essa relação é 380 / 60 ≈ 6,33 V/Hz, então em 30 Hz o inversor entrega cerca de 190 V. Com o fluxo magnético constante, o motor consegue fornecer o torque nominal em toda essa faixa, e a potência cresce linearmente com a rotação.
P = τ × ωVeja com números. Um motor de 7,5 kW (10 cv) e 4 polos com placa de 1.760 RPM tem ω = 1.760 × π/30 ≈ 184,31 rad/s, logo o torque nominal é τ = 7.500 / 184,31 ≈ 40,69 N·m. Rodando perto de 30 Hz com esse mesmo torque, a rotação cai pela metade e a potência entregue fica em torno de 3,7 kW.
Região de potência constante, ou enfraquecimento de campo (acima de 60 Hz)
Quando o inversor chega à tensão máxima, que no exemplo é 380 V em 60 Hz, ele não consegue mais subir a tensão enquanto a frequência continua aumentando. O fluxo magnético passa a cair na proporção inversa da frequência. É a região de enfraquecimento de campo.
Nela, o torque disponível cai na proporção inversa da rotação, enquanto a potência fica aproximadamente constante. Em 75 Hz, o torque máximo contínuo fica perto de 60/75 = 80% do nominal, e em 90 Hz cai para cerca de 66,7%. Além disso, rotação acima da nominal aumenta o esforço nos rolamentos e as forças centrífugas, então confirme os limites mecânicos com o fabricante.
Exemplo prático: velocidade de esteira em várias frequências
Em linhas de envase e embalagem, o operador ajusta a frequência do inversor para controlar a velocidade da esteira. Ligar a rotação do motor à velocidade da correia exige acompanhar a relação do redutor e o diâmetro do tambor.
Considere um motor de 4 polos com escorregamento de 54 RPM (3% em 60 Hz), um redutor de 10:1 e um tambor de acionamento de 200 mm de diâmetro. A velocidade da correia é π × D × n / 60, com D em metros e n em RPM na saída do redutor. A tabela usa o escorregamento constante em RPM, que é o comportamento mais próximo do real.
| Frequência | Rotação do motor | Saída do redutor | Velocidade da correia (m/s) | Velocidade da correia (m/min) |
|---|---|---|---|---|
| 15 Hz | 396 RPM | 39,6 RPM | 0,415 | 24,88 |
| 30 Hz | 846 RPM | 84,6 RPM | 0,886 | 53,16 |
| 45 Hz | 1.296 RPM | 129,6 RPM | 1,357 | 81,43 |
| 60 Hz | 1.746 RPM | 174,6 RPM | 1,828 | 109,70 |
Note que a velocidade da correia não é exatamente proporcional à frequência. De 30 para 60 Hz a frequência dobra, mas a velocidade passa de 53,16 para 109,70 m/min, um pouco mais que o dobro, justamente por causa do escorregamento fixo em RPM. Em linhas sincronizadas, essa diferença basta para acumular produto entre duas esteiras.
Script em Python para quem programa CLP e supervisório
Sistemas de supervisão e scripts de telemetria calculam a rotação continuamente a partir do registrador de frequência do inversor. Materiais abertos de cursos de máquinas elétricas, como os do MIT OpenCourseWare, reforçam a importância de deixar esse cálculo explícito e testável.
import math

def rpm_do_motor(freq_hz, polos, escorregamento_pct=0.0):
    if polos <= 0 or polos % 2 != 0:
        raise ValueError("O número de polos deve ser par e positivo.")
    rpm_sincrono = 120.0 * freq_hz / polos
    return rpm_sincrono * (1.0 - escorregamento_pct / 100.0)

rpm = rpm_do_motor(45.0, 4, 2.8)
print("Eixo:", round(rpm, 2), "RPM")                    # 1312.2 RPM
print("Eixo:", round(rpm * math.pi / 30, 2), "rad/s")   # 137.41 rad/s
O script devolve 1.312,2 RPM para 45 Hz, 4 polos e 2,8% de escorregamento, o que equivale a cerca de 137,41 rad/s. Para conferir resultados avulsos sem programar nada, o conversor de RPM para rad/s faz a conta na hora. Para consultar outros pares de unidades, como hertz para RPM, a lista de conversões reúne os casos mais comuns.
Cuidados na parametrização do inversor
Antes de culpar a fórmula, confira os parâmetros básicos do inversor. Os dados de placa do motor (tensão, corrente, frequência e rotação nominais) precisam estar corretos, porque o inversor usa esses valores para estimar o escorregamento e proteger o motor. Um motor de 50 Hz cadastrado como 60 Hz, por exemplo, sai com a relação V/f errada desde o primeiro minuto.
Também vale revisar as frequências mínima e máxima e as rampas de aceleração e desaceleração. A frequência mínima protege contra o aquecimento em baixa rotação, e a máxima protege a mecânica contra sobrevelocidade. Rampas curtas demais causam picos de corrente na partida e sobretensão no barramento na parada.
Por fim, desconfie do número mostrado no painel do inversor, que é uma estimativa calculada a partir da frequência e dos dados de placa. Para confirmar a rotação real, use um tacômetro óptico com calibração rastreável à rede metrológica coordenada pelo INMETRO. É a forma mais honesta de saber o que o eixo está fazendo.
Perguntas frequentes
Como calcular a rotação do motor a partir da frequência do inversor?
Multiplique a frequência por 120 e divida pelo número de polos: N = (120 × f) / p. Para considerar o escorregamento em carga, multiplique o resultado por (1 − s). Para ter o valor em rad/s, multiplique a rotação por π/30.
Qual é a rotação de um motor de 4 polos em 30 Hz?
A velocidade síncrona é (120 × 30) / 4 = 900 RPM, ou 30π ≈ 94,25 rad/s. Com carga e 3% de escorregamento calculado sobre a síncrona, o eixo gira a cerca de 873 RPM. Considerando o escorregamento constante de 54 RPM, o valor fica perto de 846 RPM.
Posso rodar um motor de 60 Hz em 75 Hz no inversor?
Pode, desde que o motor e a carga mecânica suportem a sobrevelocidade. Acima de 60 Hz o inversor entra na região de enfraquecimento de campo, e o torque disponível cai para cerca de 80% do nominal em 75 Hz. Verifique rolamentos, balanceamento e o limite de rotação informado pelo fabricante.
Por que o motor esquenta quando roda devagar no inversor?
O ventilador do motor autoventilado está preso no eixo. Abaixo de cerca de 30 Hz, a vazão de ar cai muito enquanto o motor continua puxando corrente alta para manter o torque. A solução é ventilação independente, motor próprio para inversor ou redução do torque em baixa rotação.
Qual é a diferença entre velocidade síncrona e rotação real no inversor?
A velocidade síncrona é a rotação do campo magnético do estator, definida apenas pela frequência e pelos polos. A rotação real é a do eixo, de 2% a 5% menor em motores de indução com carga plena. Em motores síncronos de ímã permanente, as duas são iguais.
Um inversor ligado em rede de 50 Hz pode entregar 60 Hz?
Sim. O inversor retifica a tensão de entrada e reconstrói a saída com a frequência programada, então a frequência da rede não limita a frequência de saída. Por isso uma máquina brasileira de 60 Hz pode funcionar em Portugal com inversor, desde que a tensão e a potência sejam compatíveis.
Pronto para calcular?
Resultado instantâneo, calculado no seu navegador.