Conversor de RPM para Radianos por Segundo (rad/s)
1 RPM = 2π/60 = π/30 ≈ 0,10472 rad/s. Para converter RPM em rad/s, multiplique por 0,10472 (π/30); para converter rad/s em RPM, multiplique por 9,5493 (30/π).
Converta velocidade de rotação em rotações por minuto (RPM) para velocidade angular em radianos por segundo (rad/s) com a constante exata π/30 (≈ 0,10471975). Essencial para engenharia mecânica, dinâmica de motores elétricos, robótica e cálculo de velocidade periférica (v = ω·r).
Última atualização:
Como Funciona e Simulação
Converta velocidade de rotação em velocidade angular exata em três etapas simples. Experimente com o simulador interativo para observar a cinemática em tempo real.
ω = RPM × (π / 30) rad/sEscolha a unidade de entrada. Nosso motor aplica a constante exata (como π/30 para RPM) para evitar perdas de arredondamento.
- 1Sistema de Unidades
Selecione a unidade de entrada (RPM, rad/s, Hz ou °/s)
Escolha a unidade de origem: Rotações por Minuto (RPM), Radianos por Segundo (rad/s), Frequência em Hertz (Hz) ou Graus por Segundo (°/s).
- 2Velocidade e Raio
Digite a velocidade e o raio opcional
Insira o valor numérico da velocidade. Para rotores, polias ou eixos mecânicos, informe o raio em metros para calcular a velocidade tangencial linear (m/s, km/h).
- 3Síntese Analítica
Visualize a análise cinemática completa
Analise os resultados em rad/s, RPM equivalentes, frequência em Hz, período de revolução e velocidade linear sem erros de arredondamento.
Como converter RPM para rad/s e rad/s para RPM (Fórmula e Demonstração)
Resposta Rápida
Para converter rotações por minuto (RPM) em radianos por segundo (rad/s), multiplique por π e divida por 30 (ou multiplique por aproximadamente 0,1047197551):
ω = RPM × (π / 30) rad/s
Para converter radianos por segundo (rad/s) de volta para RPM, multiplique por 30 e divida por π (ou multiplique por aproximadamente 9,5492965855):
RPM = ω × (30 / π)
Demonstração Matemática
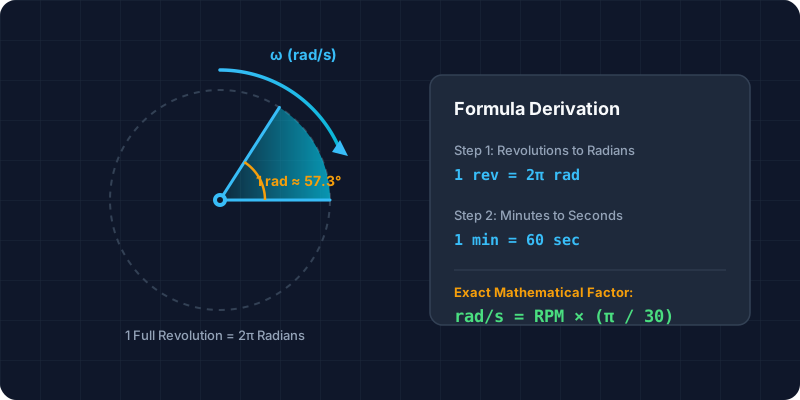
- Uma volta completa equivale a 360 graus, exatamente 2π radianos (~6,2831853 rad).
- Um minuto tem exatamente 60 segundos.
- Multiplicando RPM por 2π rad/rev e dividindo por 60 s/min: ω = RPM × (2π / 60) rad/s.
- Simplificando a fração 2π/60 dividindo numerador e denominador por 2, obtém-se o fator analítico exato: π/30.
RPM para rad/s:
  ω (rad/s) = RPM × 2π ÷ 60
            = RPM × π/30 ≈ RPM × 0,1047197551

rad/s para RPM:
  RPM       = ω × 60 ÷ 2π
            = ω × 30/π ≈ ω × 9,5492965855

Relações Cinemáticas:
  Frequência f (Hz)          = RPM ÷ 60 = ω ÷ 2π
  Graus por Segundo (°/s)    = rad/s × 180/π = RPM × 6
  Período T (s/rev)          = 60 ÷ RPM = 2π ÷ ω
Velocidade Linear v (m/s) = ω × r = (RPM × π ÷ 30) × rExemplos Passo a Passo
Exemplo 1: Converter 1.800 RPM (motor elétrico trifásico padrão de 4 polos a 60 Hz):
ω = 1.800 × π / 30 = 60π ≈ 188,49556 rad/s.
Frequência: f = 1.800 / 60 = 30 Hz.
Período: T = 60 / 1.800 ≈ 0,0333 segundos por volta.
Exemplo 2: Converter 100 rad/s para RPM
RPM = 100 × 30 / π = 3.000 / π ≈ 954,93 RPM.
Exemplo 3: Velocidade linear periférica em polia de 0,25 m de raio girando a 3.000 RPM:
ω = 3.000 × π / 30 = 100π ≈ 314,159 rad/s.
v = ω × r = 314,159 rad/s × 0,25 m = 78,54 m/s (282,74 km/h).
Exemplos práticos de cálculo
| Cenário | Cálculo | Resultado |
|---|---|---|
| Motor Industrial 60 Hz — 1.800 RPM → rad/s | 1.800 × π/30 = 60π | 188,495559 rad/s · 30 Hz · 10.800 °/s · 0,0333 s/rev |
| Motor 2 Polos 60 Hz — 3.600 RPM → rad/s | 3.600 × π/30 = 120π | 376,991118 rad/s · 60 Hz · 21.600 °/s · 0,0167 s/rev |
| Motor Padrão Europeu 50 Hz — 1.500 RPM → rad/s | 1.500 × π/30 = 50π | 157,079633 rad/s · 25 Hz · 9.000 °/s · 0,04 s/rev |
| Disco Rígido Computacional — 7.200 RPM → rad/s | 7.200 × π/30 = 240π | 753,982237 rad/s · 120 Hz · 43.200 °/s · 0,00833 s/rev |
| Esmerilhadeira Angular — 11.000 RPM → rad/s | 11.000 × π/30 | 1.151,917306 rad/s · 183,33 Hz · 66.000 °/s |
| Conversão Reversa — 100 rad/s → RPM | 100 × 30/π | 954,929659 RPM · 15,915 Hz · 5.729,578 °/s |
Tabela de referência de conversões
| RPM | rad/s | Hz | °/s | Período (s) |
|---|---|---|---|---|
| 1 | 0,10472 | 0,0167 | 6 | 60 |
| 10 | 1,04720 | 0,1667 | 60 | 6 |
| 60 | 6,28319 | 1,0000 | 360 | 1 |
| 100 | 10,47198 | 1,6667 | 600 | 0,6 |
| 500 | 52,35988 | 8,3333 | 3.000 | 0,12 |
| 750 | 78,53982 | 12,5000 | 4.500 | 0,08 |
| 1.000 | 104,71976 | 16,6667 | 6.000 | 0,06 |
| 1.200 | 125,66371 | 20,0000 | 7.200 | 0,05 |
| 1.450 | 151,84365 | 24,1667 | 8.700 | 0,0414 |
| 1.500 | 157,07963 | 25,0000 | 9.000 | 0,04 |
| 1.750 | 183,25957 | 29,1667 | 10.500 | 0,0343 |
| 1.800 | 188,49556 | 30,0000 | 10.800 | 0,0333 |
| 2.800 | 293,21531 | 46,6667 | 16.800 | 0,0214 |
| 3.000 | 314,15927 | 50,0000 | 18.000 | 0,02 |
| 3.600 | 376,99112 | 60,0000 | 21.600 | 0,0167 |
| 5.000 | 523,59878 | 83,3333 | 30.000 | 0,012 |
| 7.200 | 753,98224 | 120,0000 | 43.200 | 0,00833 |
| 10.000 | 1.047,19755 | 166,6667 | 60.000 | 0,006 |
Velocidades angulares reais (RPM, rad/s e velocidade periférica)
A velocidade real de máquinas comuns em rad/s, com a velocidade na borda. ω é exato (RPM × π/30); a velocidade periférica é v = ω × r para o raio indicado.
| Objeto | RPM | rad/s | Hz | Vel. periférica (m/s) | Base |
|---|---|---|---|---|---|
| Motor 4 polos, 60 Hz, em plena carga | 1.750 | 183,3 | 29,167 | — | rotação de placa com escorregamento |
| Gerador de Itaipu (unidades de 60 Hz) | 92,3 | 9,666 | 1,538 | — | 78 polos: 120 × 60 ÷ 78 |
| Terra (dia sideral) | 0,000696 | 0,0000729 | 0,0000116 | 465,1 | raio equatorial 6.378 km |
| Rotor de turbina eólica (5 MW) | 12,1 | 1,267 | 0,2017 | 79,828 | rotor 126 m, velocidade nominal |
| Disco de vinil LP | 33,333 | 3,491 | 0,5556 | 0,532 | borda de disco de 30 cm |
| Ventilador de teto (máx.) | 200 | 20,944 | 3,333 | 13,823 | ponta da pá 132 cm |
| Roda de bicicleta a 25 km/h | 198 | 20,73 | 3,299 | 6,944 | pneu 700×25c |
| Roda de carro a 100 km/h | 842,1 | 88,183 | 14,035 | 27,778 | pneu 205/55 R16 |
| Motor de carro em marcha lenta | 800 | 83,776 | 13,333 | — | motor a gasolina típico |
| Centrifugação da máquina de lavar | 1.400 | 146,6 | 23,333 | 35,186 | tambor de 24 cm de raio |
| Motor 4 polos, 50 Hz (síncrono) | 1.500 | 157,1 | 25 | — | 120 × f ÷ polos |
| Motor 4 polos, 60 Hz (síncrono) | 1.800 | 188,5 | 30 | — | 120 × f ÷ polos |
| Motor 2 polos, 50 Hz (síncrono) | 3.000 | 314,2 | 50 | — | 120 × f ÷ polos |
| Motor 2 polos, 60 Hz (síncrono) | 3.600 | 377 | 60 | — | 120 × f ÷ polos |
| HD de notebook | 5.400 | 565,5 | 90 | 18,378 | borda do prato de 2,5 pol |
| HD de desktop | 7.200 | 754 | 120 | 35,814 | borda do prato de 3,5 pol |
| Esmerilhadeira angular | 11.000 | 1.152 | 183,3 | 71,995 | borda do disco de 125 mm |
| Microcentrífuga (máx.) | 15.000 | 1.571 | 250 | 131,2 | raio do rotor 8,35 cm |
| Turbina odontológica | 400.000 | 41.888 | 6.667 | 33,51 | broca de 1,6 mm |
Fatos essenciais e constantes
- O fator analítico exato de conversão é π/30 rad/s por RPM (≈ 0,1047197551). Manter π/30 previne erros cumulativos de arredondamento em cálculos de engenharia.
- O fator recíproco exato é 30/π RPM por rad/s (≈ 9,5492965855). Multiplique rad/s por 30/π para obter o valor exato em RPM.
- 1 Hertz (Hz) é 1 rotação por segundo, equivalente a 60 RPM e exatamente 2π rad/s (≈ 6,283185 rad/s).
- Um motor de indução 4 polos a 60 Hz opera com rotação síncrona de 1.800 RPM (60π rad/s ≈ 188,496 rad/s).
- Um motor industrial de 4 polos a 50 Hz opera com rotação síncrona de 1.500 RPM (50π rad/s ≈ 157,08 rad/s).
- A velocidade linear na borda de um rotor é dada por v = ω·r. Dobrar o raio ou a velocidade angular dobra a velocidade periférica.
Rizwan Malik
Fundador e editor
- Fórmulas verificadas com a Brochura SI do BIPM
- Definições de unidades conforme NIST SP 811
Rizwan Malik cria e mantém o RPM to Radians Per Second. Cada fórmula, tabela e exemplo é verificado com a Brochura SI do BIPM e o guia de unidades do NIST antes da publicação.
Fontes e Referências Metrológicas
Perguntas frequentes (FAQ)
Multiplique o valor em RPM por π e divida por 30: rad/s = RPM × (π / 30). Por exemplo, 1.800 RPM equivalem a 1.800 × π / 30 = 60π ≈ 188,4956 rad/s.
Multiplique o valor em rad/s por 30 e divida por π: RPM = rad/s × (30 / π). Por exemplo, 100 rad/s equivalem a 100 × 30 / π ≈ 954,93 RPM.
Uma rotação completa corresponde a 2π radianos (360°) e um minuto possui 60 segundos. Dividindo 2π por 60 e simplificando por 2, obtém-se o valor analítico exato: π/30 (aproximadamente 0,104719755).
RPM é uma medida prática da frequência de rotação mecânica (voltas por minuto). Rad/s é a unidade do Sistema Internacional (SI) que mede a velocidade angular contínua. Fórmulas de dinâmica física (como potência mecânica P = T·ω) exigem expressamente a velocidade angular em rad/s.
Basta dividir as RPM por 60: f = RPM / 60. Por exemplo, 3.600 RPM equivalem a 3.600 / 60 = 60 Hz.
1 rad/s equivale exatamente a 30/π rotações por minuto, o que corresponde a aproximadamente 9,5493 RPM.
Ferramentas de engenharia
O próximo passo depois de RPM ↔ rad/s: calculadoras gratuitas para as tarefas seguintes.
- Calculadora de torque, potência e RPMResolve P = τ·ω para potência, torque ou rotação.
- Calculadora de relação de engrenagens e poliasRPM de saída, torque e sentido para engrenagens e polias.
- Calculadora de velocidade de corte para RPMRPM do fuso a partir de Vc e diâmetro, com avanço.
- Calculadora de velocidade linear ↔ angularConverte RPM e raio em m/s, km/h e mph, e vice-versa.
- Calculadora de RPM para HzRPM, Hz, rad/s, °/s e período num só conversor.
- Calculadora de escorregamentonₛ = 120·f / P
Guias práticos
- Movimento rotacional: fórmulas e exemplos resolvidos
Fórmulas do movimento rotacional: radiano, velocidade e aceleração angular, v = ωr, aceleração centrípeta e RCF, com exemplos. - Torque, potência e rotação: a fórmula P = T × ω
Torque, potência e rotação: P = T × ω, as constantes 9549 e 5252, conversão N·m para lb·ft e kW para hp, com exemplos resolvidos. - Velocidade de motor elétrico: guia de RPM e controle
Velocidade de motor elétrico: velocidade síncrona, escorregamento, 50 x 60 Hz, inversor e RPM para rad/s, com exemplos e tabelas. - Frequência do inversor para RPM: fórmula e tabela
Como calcular a rotação do motor a partir da frequência do inversor para motores de 2, 4, 6 e 8 polos, com escorregamento, rad/s e tabela de 10 a 120 Hz. - Relação de transmissão: cálculo de rpm e torque
Como calcular a relação de transmissão em engrenagens e polias: rpm de saída, torque com rendimento, redutores de vários estágios e exemplos em 60 Hz. - RPM de motores padrão: 60 Hz, polos e RPM para rad/s
1.800 RPM = 188,50 rad/s e 3.600 RPM = 376,99 rad/s. Rotações padrão de motores CA em 60 Hz e 50 Hz por número de polos, com escorregamento e rad/s. - Velocidade angular: fórmula, unidades e RPM para rad/s
Velocidade angular ω = Δθ/Δt = 2πf = v/r. Quatro fórmulas com exemplos resolvidos, unidades do SI e conversão de RPM para rad/s (1.800 RPM = 188,50 rad/s).