U/min in rad/s Umrechner (Drehzahl in Winkelgeschwindigkeit umrechnen)
1 U/min = 2π/60 = π/30 ≈ 0,10472 rad/s. Um U/min in rad/s umzurechnen, mit 0,10472 (π/30) multiplizieren; für rad/s in U/min mit 9,5493 (30/π) multiplizieren.
Rechne die Drehzahl n in Umdrehungen pro Minute (U/min / RPM) direkt in die SI-Winkelgeschwindigkeit ω in Radiant pro Sekunde (rad/s) um – mit dem exakten analytischen Faktor π/30 (≈ 0,10471975). Unverzichtbar für Maschinenbau, Elektromotoren-Auslegung, Antriebstechnik und Berechnung der Umfangsgeschwindigkeit (v = ω·r).
Zuletzt aktualisiert:
Funktionsweise & Simulation
Rechne Drehzahlen in drei einfachen Schritten in exakte Winkelgeschwindigkeiten um. Nutze den interaktiven Rotor-Simulator, um die Drehkinematik in Echtzeit zu erleben.
ω = U/min × (π / 30) rad/sWähle deine Eingangseinheit. Unsere Rechen-Engine verwendet den exakten Faktor (wie π/30 für U/min), um Rundungsverluste auszuschließen.
- 1Einheiten-System
Ausgangseinheit wählen (U/min, rad/s, Hz oder °/s)
Wähle die gegebene physikalische Größe: Umdrehungen pro Minute (U/min / RPM), Radiant pro Sekunde (rad/s), Drehfrequenz in Hertz (Hz) oder Winkelgrad pro Sekunde (°/s).
- 2Drehzahl & Radius
Drehzahl & optionalen Radius eingeben
Gib den numerischen Geschwindigkeitswert ein. Bei Wellen, Rotoren, Riemenscheiben oder Zentrifugen kannst du zusätzlich den Radius in Metern angeben, um die exakte tangentiale Umfangsgeschwindigkeit (m/s, km/h) zu ermitteln.
- 3SI-Gesamtanalyse
Detaillierte kinematische Auswertung ablesen
Erhalte sofort alle relevanten Kennwerte: exakte Winkelgeschwindigkeit in rad/s, äquivalente Drehzahl in U/min, Drehfrequenz in Hz, Periodendauer pro Umdrehung und Umfangsgeschwindigkeit ohne Rundungsfehler.
U/min in rad/s & rad/s in U/min umrechnen (Formel & Herleitung)
Kurzantwort
Um die Drehzahl n von U/min (Umdrehungen pro Minute) in die Winkelgeschwindigkeit ω in rad/s (Radiant pro Sekunde) umzurechnen, multipliziert man mit π und dividiert durch 30:
ω = n × (π / 30) rad/s (≈ n × 0,1047197551)
Umgekehrt wandelt man rad/s in U/min um, indem man mit 30 multipliziert und durch π dividiert:
n = ω × (30 / π) U/min (≈ ω × 9,5492965855)
Mathematische Herleitung nach DIN / SI
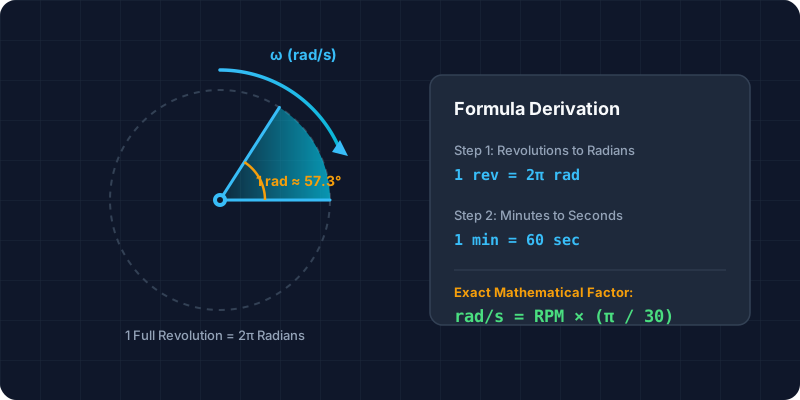
- Eine vollständige Umdrehung umfasst 360 Grad, was im Bogenmaß genau 2π Radiant (ca. 6,2831853 rad) entspricht.
- Eine Minute hat genau 60 Sekunden.
- Multipliziert man U/min mit 2π rad/Umdrehung und dividiert durch 60 s/min: ω = n × (2π / 60) rad/s.
- Kürzt man den Bruch 2π/60 durch 2, erhält man den exakten analytischen Faktor: π/30.
Praxis-Hinweis für Ingenieure
In Getriebeberechnungen, Drehmoment-Leistungs-Gleichungen (P = M·ω) und Schwingungsmodellen sollte man auf gerundete Konstanten wie 0,10472 verzichten, um numerische Rundungsfehler zu vermeiden. Der symbolische Bruch π/30 liefert stets maximale Rechengenauigkeit.
U/min in rad/s:
  ω (rad/s) = n × 2π ÷ 60
            = n × π/30 ≈ n × 0,1047197551

rad/s in U/min:
  n (U/min) = ω × 60 ÷ 2π
            = ω × 30/π ≈ ω × 9,5492965855

Kinematische Zusammenhänge:
  Drehfrequenz f (Hz)          = n ÷ 60 = ω ÷ 2π
  Winkelgrad pro Sekunde (°/s) = rad/s × 180/π = n × 6
  Periodendauer T (s/U)        = 60 ÷ n = 2π ÷ ω
Umfangsgeschwindigkeit (m/s) = ω × r = (n × π ÷ 30) × rSchritt-für-Schritt Rechenbeispiele
Beispiel 1: 1.500 U/min (Standard 4-poliger Asynchronmotor am 50-Hz-Europanetz):
ω = 1.500 × π / 30 = 50π ≈ 157,07963 rad/s.
Drehfrequenz: f = 1.500 / 60 = 25 Hz.
Periodendauer: T = 60 / 1.500 = 0,04 s pro Umdrehung.
Beispiel 2: 3.000 U/min (2-poliger Motor am 50-Hz-Netz):
ω = 3.000 × π / 30 = 100π ≈ 314,15927 rad/s (f = 50 Hz).
Beispiel 3: 100 rad/s in U/min umrechnen
n = 100 × 30 / π = 3.000 / π ≈ 954,93 U/min.
Beispiel 4: Umfangsgeschwindigkeit einer Riemenscheibe mit r = 0,15 m bei 1.200 U/min:
ω = 1.200 × π / 30 = 40π ≈ 125,66 rad/s.
v = ω × r = 125,66 rad/s × 0,15 m = 18,85 m/s (67,86 km/h).
Berechnungsbeispiele aus der Praxis
| Szenario | Berechnung | Ergebnis |
|---|---|---|
| Industriemotor 50 Hz — 1.500 U/min → rad/s | 1.500 × π/30 = 50π | 157,079633 rad/s · 25 Hz · 9.000 °/s · 0,04 s/U |
| Hochgeschwindigkeitsmotor 50 Hz — 3.000 U/min → rad/s | 3.000 × π/30 = 100π | 314,159265 rad/s · 50 Hz · 18.000 °/s · 0,02 s/U |
| US-Netz 60 Hz Motor — 1.800 U/min → rad/s | 1.800 × π/30 = 60π | 188,495559 rad/s · 30 Hz · 10.800 °/s · 0,0333 s/U |
| Winkelschleifer — 11.000 U/min → rad/s | 11.000 × π/30 | 1.151,917306 rad/s · 183,33 Hz · 66.000 °/s |
| Festplatte — 7.200 U/min → rad/s | 7.200 × π/30 = 240π | 753,982237 rad/s · 120 Hz · 43.200 °/s · 0,00833 s/U |
| Umkehrrechnung — 100 rad/s → U/min | 100 × 30/π | 954,929659 U/min · 15,915 Hz · 5.729,578 °/s |
Referenztabelle für Drehzahlen
| U/min (RPM) | rad/s | Hz | °/s | Periodendauer (s) |
|---|---|---|---|---|
| 1 | 0,10472 | 0,0167 | 6 | 60 |
| 10 | 1,04720 | 0,1667 | 60 | 6 |
| 60 | 6,28319 | 1,0000 | 360 | 1 |
| 100 | 10,47198 | 1,6667 | 600 | 0,6 |
| 500 | 52,35988 | 8,3333 | 3.000 | 0,12 |
| 750 | 78,53982 | 12,5000 | 4.500 | 0,08 |
| 1.000 | 104,71976 | 16,6667 | 6.000 | 0,06 |
| 1.200 | 125,66371 | 20,0000 | 7.200 | 0,05 |
| 1.450 | 151,84365 | 24,1667 | 8.700 | 0,0414 |
| 1.500 | 157,07963 | 25,0000 | 9.000 | 0,04 |
| 1.750 | 183,25957 | 29,1667 | 10.500 | 0,0343 |
| 1.800 | 188,49556 | 30,0000 | 10.800 | 0,0333 |
| 2.800 | 293,21531 | 46,6667 | 16.800 | 0,0214 |
| 3.000 | 314,15927 | 50,0000 | 18.000 | 0,02 |
| 3.600 | 376,99112 | 60,0000 | 21.600 | 0,0167 |
| 6.000 | 628,31853 | 100,0000 | 36.000 | 0,01 |
| 10.000 | 1.047,19755 | 166,6667 | 60.000 | 0,006 |
Winkelgeschwindigkeiten aus der Praxis (U/min, rad/s und Umfangsgeschwindigkeit)
Wie schnell sich gängige Maschinen tatsächlich drehen, in rad/s, mit der Umfangsgeschwindigkeit am Rand. ω ist exakt (U/min × π/30); die Umfangsgeschwindigkeit ist v = ω × r für den angegebenen Radius.
| Objekt | U/min | rad/s | Hz | Umfangsgeschw. (m/s) | Grundlage |
|---|---|---|---|---|---|
| ICE-3-Rad bei 300 km/h | 1.730 | 181,2 | 28,832 | 83,333 | 920-mm-Rad |
| CNC-Frässpindel | 24.000 | 2.513 | 400 | 12,566 | 10-mm-Schaftfräser |
| Erde (Sterntag) | 0,000696 | 0,0000729 | 0,0000116 | 465,1 | Äquatorradius 6.378 km |
| Windkraftrotor (5-MW-Klasse) | 12,1 | 1,267 | 0,2017 | 79,828 | 126-m-Rotor, Nenndrehzahl |
| Schallplatte (LP) | 33,333 | 3,491 | 0,5556 | 0,532 | Rand einer 30-cm-Platte |
| Deckenventilator (Stufe max.) | 200 | 20,944 | 3,333 | 13,823 | Flügelspitze 132 cm |
| Fahrradrad bei 25 km/h | 198 | 20,73 | 3,299 | 6,944 | Reifen 700×25c |
| Autorad bei 100 km/h | 842,1 | 88,183 | 14,035 | 27,778 | Reifen 205/55 R16 |
| Automotor im Leerlauf | 800 | 83,776 | 13,333 | — | typischer Ottomotor |
| Waschmaschine (Schleudern) | 1.400 | 146,6 | 23,333 | 35,186 | Trommelradius 24 cm |
| 4-poliger Motor, 50 Hz (synchron) | 1.500 | 157,1 | 25 | — | 120 × f ÷ Polzahl |
| 4-poliger Motor, 60 Hz (synchron) | 1.800 | 188,5 | 30 | — | 120 × f ÷ Polzahl |
| 2-poliger Motor, 50 Hz (synchron) | 3.000 | 314,2 | 50 | — | 120 × f ÷ Polzahl |
| 2-poliger Motor, 60 Hz (synchron) | 3.600 | 377 | 60 | — | 120 × f ÷ Polzahl |
| Notebook-Festplatte | 5.400 | 565,5 | 90 | 18,378 | Rand 2,5-Zoll-Platter |
| Desktop-Festplatte | 7.200 | 754 | 120 | 35,814 | Rand 3,5-Zoll-Platter |
| Winkelschleifer | 11.000 | 1.152 | 183,3 | 71,995 | 125-mm-Scheibenrand |
| Mikrozentrifuge (max.) | 15.000 | 1.571 | 250 | 131,2 | Rotorradius 8,35 cm |
| Dentalturbine | 400.000 | 41.888 | 6.667 | 33,51 | 1,6-mm-Bohrer |
Wichtige Fakten & Kennzahlen
- Der exakte analytische Umrechnungsfaktor lautet π/30 rad/s pro U/min (ca. 0,1047197551). Der symbolische Bruch π/30 verhindert numerische Rundungsfehler in der Mechanik.
- Der exakte Umrechnungsfaktor für die Umkehrung ist 30/π U/min pro rad/s (ca. 9,5492965855). Multipliziere rad/s mit 30/π, um exakte U/min zu erhalten.
- 1 Hertz (Hz) entspricht einer Umdrehung pro Sekunde, also 60 U/min bzw. exakt 2π rad/s (~6,283185 rad/s).
- Ein 4-poliger Asynchronmotor am 50-Hz-Europanetz hat eine Synchrondrehzahl von 1.500 U/min (50π rad/s ≈ 157,08 rad/s).
- Ein 2-poliger Elektromotor am 50-Hz-Netz läuft mit 3.000 U/min (100π rad/s ≈ 314,16 rad/s).
- Die tangentiale Umfangsgeschwindigkeit bei Radius r beträgt v = ω·r. Eine Verdoppelung des Wellenradius oder der Drehzahl verdoppelt die Umfangsgeschwindigkeit.
Rizwan Malik
Gründer und Redakteur
- Formeln geprüft anhand der SI-Broschüre des BIPM
- Einheitendefinitionen nach NIST SP 811
Rizwan Malik entwickelt und pflegt RPM to Radians Per Second. Jede Formel, Tabelle und jedes Beispiel wird vor der Veröffentlichung anhand der SI-Broschüre des BIPM und der NIST-Einheitenrichtlinien geprüft.
Quellen & Metrologische Referenzen
Weitere Ressourcen
Häufig gestellte Fragen (FAQ)
Um U/min in rad/s umzurechnen, multipliziert man den U/min-Wert mit π und dividiert durch 30: rad/s = U/min × (π / 30). Beispiel: 1.500 U/min entsprechen 1.500 × π / 30 = 50π ≈ 157,08 rad/s.
Um rad/s in U/min umzurechnen, multipliziert man den rad/s-Wert mit 30 und dividiert durch π: U/min = rad/s × (30 / π). Beispiel: 100 rad/s entsprechen 100 × 30 / π ≈ 954,93 U/min.
Eine volle Umdrehung (360°) hat im Bogenmaß 2π Radiant. Eine Minute entspricht 60 Sekunden. Die Umrechnung lautet daher 2π / 60. Gekürzt durch 2 ergibt das exakt π/30 (ca. 0,104719755).
1 rad/s entspricht genau 30/π Umdrehungen pro Minute, also gerundet ca. 9,5493 U/min.
Die Drehzahl (U/min oder min⁻¹) gibt die Anzahl vollständiger mechanischer Umdrehungen pro Zeiteinheit an. Die Winkelgeschwindigkeit ω (rad/s) ist die fundamentale physikalische SI-Einheit für den überstrichenen Bogenmaß-Winkel pro Sekunde. Alle thermodynamischen und dynamischen Gleichungen (wie Leistung P = M·ω oder Rotationsenergie E = ½J·ω²) verlangen zwingend rad/s.
Die Drehfrequenz f in Hertz (Umdrehungen pro Sekunde) erhält man durch Division der U/min durch 60: f = n / 60. Beispiel: 3.000 U/min / 60 = 50 Hz (Netzfrequenz im europäischen Stromnetz).
Technik-Rechner
Der nächste Schritt nach U/min ↔ rad/s: kostenlose Rechner für die typischen Folgeaufgaben.
- Drehmoment-Leistung-Drehzahl-RechnerP = M·ω nach Leistung, Drehmoment oder Drehzahl auflösen.
- Übersetzungs- und Riemenscheiben-RechnerAbtriebsdrehzahl, Drehmoment und Drehrichtung für Getriebe und Riementriebe.
- Schnittgeschwindigkeit-in-Drehzahl-RechnerSpindeldrehzahl aus vc und Durchmesser, mit Vorschub.
- Umfangsgeschwindigkeit-Rechner (v = ω·r)U/min und Radius in m/s, km/h und m/min umrechnen — und zurück.
- U/min-in-Hz-RechnerU/min, Hz, rad/s, °/s und Periodendauer in einem Umrechner.
- Schlupf-Rechnernₛ = 120·f / P
Praxis-Ratgeber
- Drehmoment, Leistung und Drehzahl: P = M · ω erklärt
P = M · ω für Drehmoment, Leistung und Drehzahl hergeleitet, mit den Konstanten 9549 und 5252, Tabellen und Motorbeispielen. - Elektromotor-Drehzahl: U/min, Schlupf und Steuerung
Drehzahl von Elektromotoren: Synchrondrehzahl, Schlupf, 50 und 60 Hz, Frequenzumrichter und U/min in rad/s, mit Beispielen. - Rotationsbewegung: Formeln für rad/s, v = ω · r, a = ω² · r
Formeln der Drehbewegung: Radiant, rad/s, Winkelbeschleunigung, v = ω · r, Zentripetalbeschleunigung und RZB mit Beispielen. - Frequenzumrichter: Frequenz in Drehzahl umrechnen (Tabelle)
Drehzahl am Frequenzumrichter berechnen: n = 60 · f / p, Tabelle für 2- bis 8-polige Motoren von 5 bis 100 Hz, mit Schlupf, 87-Hz-Kennlinie und rad/s. - Standard-Motordrehzahlen: Drehzahl bei 50 Hz und rad/s
1.500 U/min = 157,08 rad/s, 3.000 U/min = 314,16 rad/s: Synchrondrehzahlen von Drehstrommotoren bei 50 und 60 Hz nach Polzahl, mit Schlupf und rad/s. - Übersetzungsverhältnis berechnen: Drehzahl und Drehmoment
Übersetzungsverhältnis berechnen: i = z₂ / z₁, Abtriebsdrehzahl n₂ = n₁ / i und Drehmoment M₂ = M₁ · i · η für Zahnrad- und Riementriebe, mit Beispielen. - Winkelgeschwindigkeit: Formel ω = Δθ/Δt und U/min in rad/s
Winkelgeschwindigkeit ω = Δθ/Δt = 2πf = v/r = n · π/30: Formeln, Einheit rad/s, Rechenbeispiele und eine Tabelle von der Erddrehung bis zur Festplatte.